Мастер ориентации полётного контроллера в Betaflight: больше никаких догадок

Перевод статьи How to Fix FC Board Alignment in Betaflight: No More Guessing! — Oscar Liang.
В последней версии Betaflight Configurator (2026.6) появилась очень полезная функция — мастер ориентации полётного контроллера (FC Alignment Wizard). Он автоматически определяет, как установлен полётный контроллер, так что больше не нужно вручную высчитывать значения Roll, Pitch и Yaw, если плата стоит повёрнутой, вверх ногами или под необычным углом. Для новичков это избавление от одного из самых запутанных этапов настройки FPV-дрона.
Если вы только знакомитесь с Betaflight, загляните в пошаговое руководство автора по настройке: https://oscarliang.com/betaflight-firmware-setup/
Почему ориентация полётного контроллера так важна#
На большинстве полётных контроллеров (FC) напечатана маленькая стрелка. Она показывает направление, которое Betaflight считает «вперёд», и в идеале плату нужно устанавливать в дрон именно так.
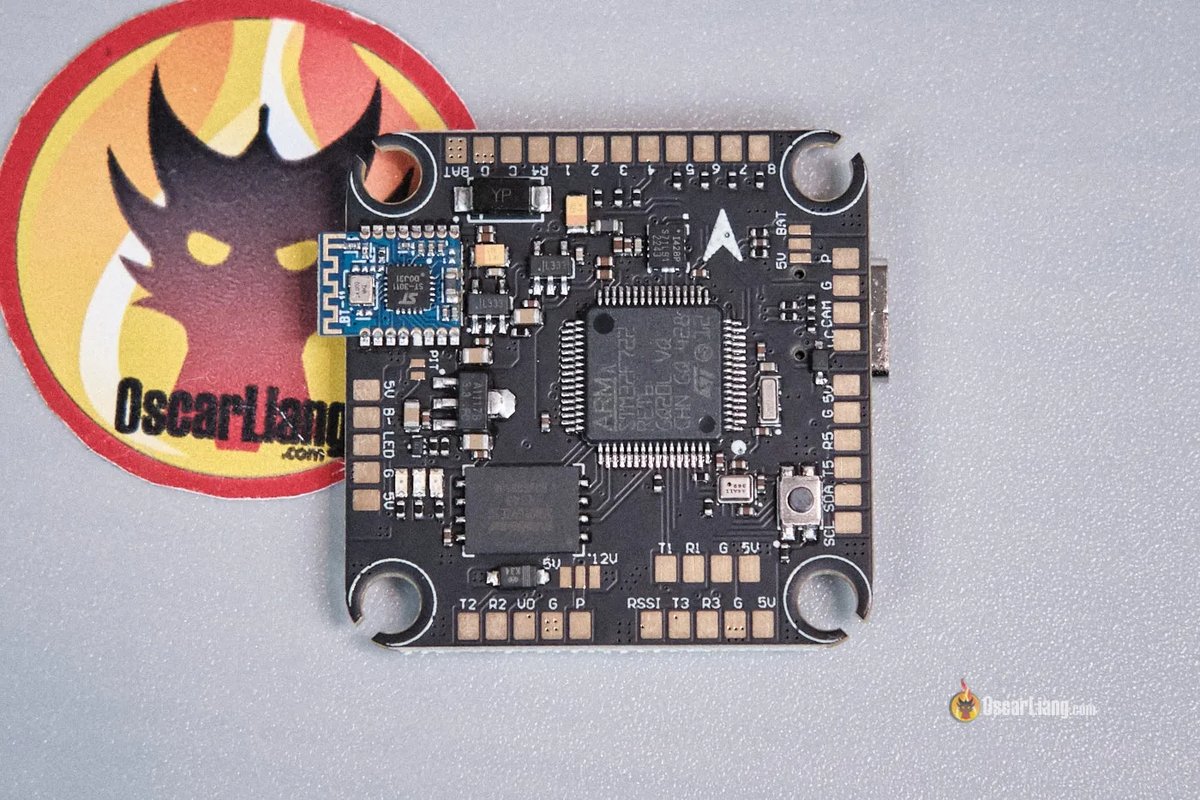
Стрелка на плате показывает, где у полётного контроллера «перёд»
Однако иногда установить FC стрелкой вперёд просто невозможно.
Плату может понадобиться поставить:
- вверх ногами;
- с поворотом на 90° или 180° — например, чтобы было удобнее добраться до USB-разъёма или слота SD-карты;
- под углом 45° — это обычное дело в микроквадах и Tiny Whoop.
В таких случаях Betaflight нужно сообщить, как на самом деле ориентирована плата.
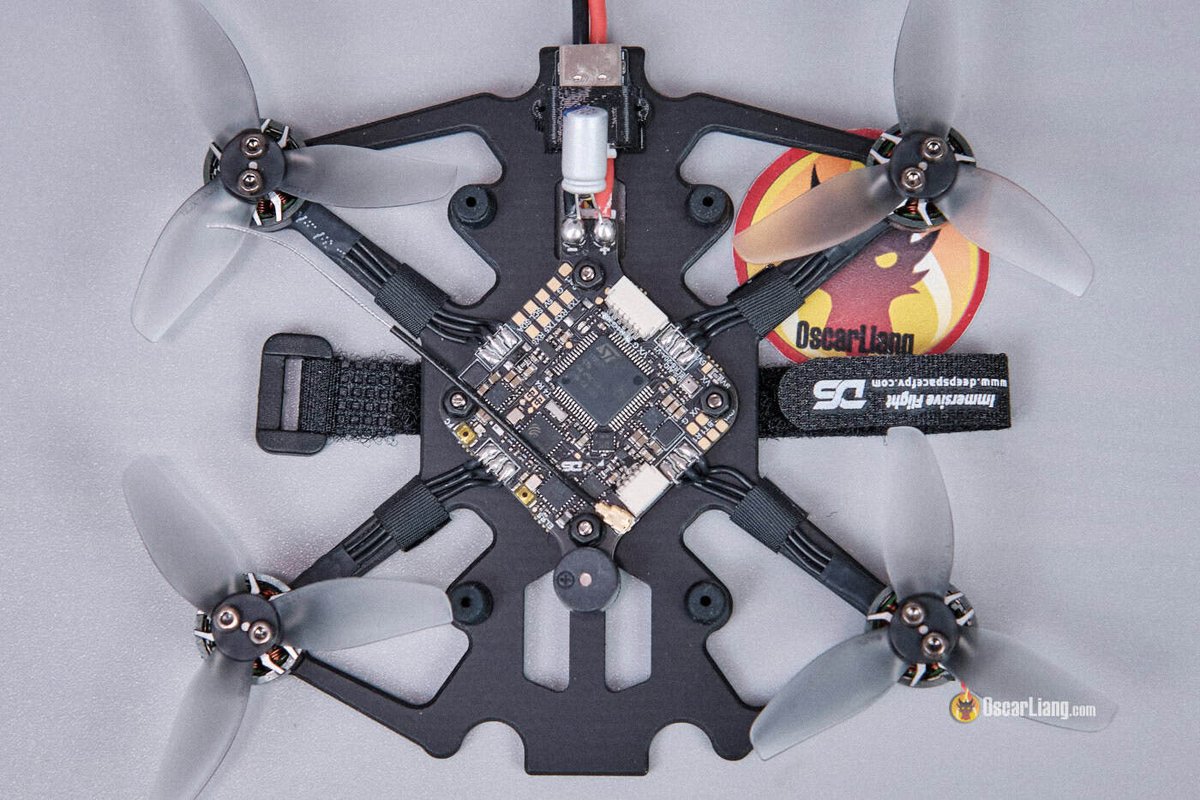
Полётный контроллер в 2-дюймовом микродроне DeepSpace Dino20
Неправильная ориентация может привести к серьёзным проблемам. Квадрокоптер может отказаться взлетать, перевернуться сразу после арминга или, что ещё хуже, резко рвануть вверх, едва вы тронете газ.
Раньше ориентацию платы приходилось вводить вручную.
Для простого поворота на 180° это несложно. Но если плата одновременно перевёрнута и повёрнута, легко запутаться.
Новый мастер избавляет от гадания и выполняет расчёт за вас.
Где найти мастер ориентации#
Последняя версия Betaflight Configurator доступна по адресу: https://app.betaflight.com
Betaflight Configurator теперь работает в браузере, но его можно и установить — инструкция здесь: https://oscarliang.com/install-betaflight-configurator-web-app/
В конфигураторе откройте:
Sensors → Auto-detect board alignment
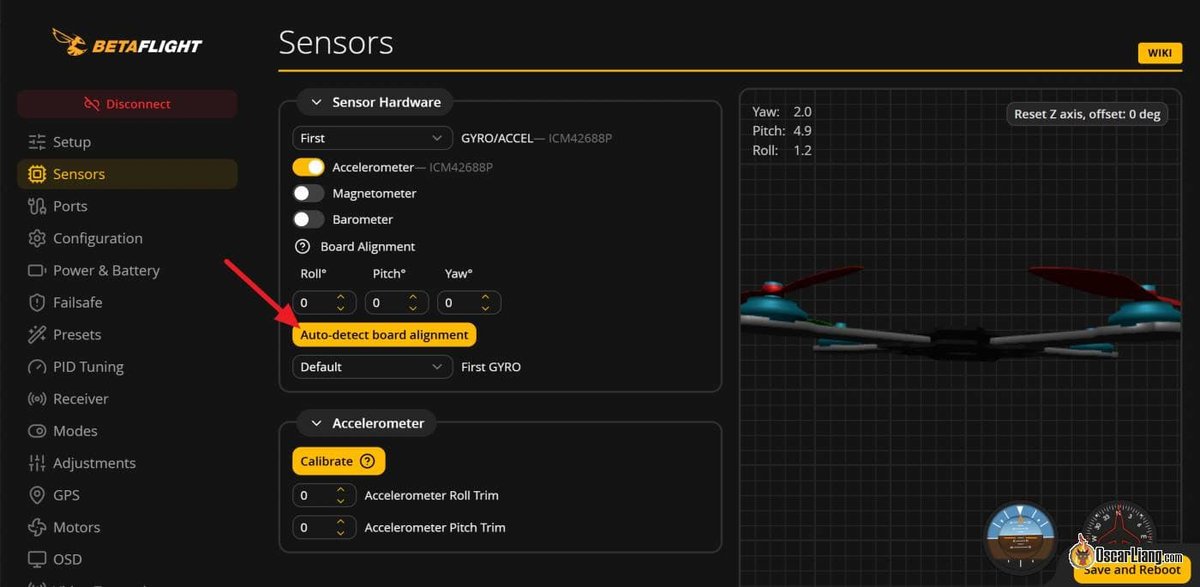
Вкладка Sensors и кнопка автоопределения ориентации платы
Возможно, сначала придётся откалибровать акселерометр — только после этого мастер станет доступен.
Когда всё готово, нажмите Start.
Как им пользоваться#
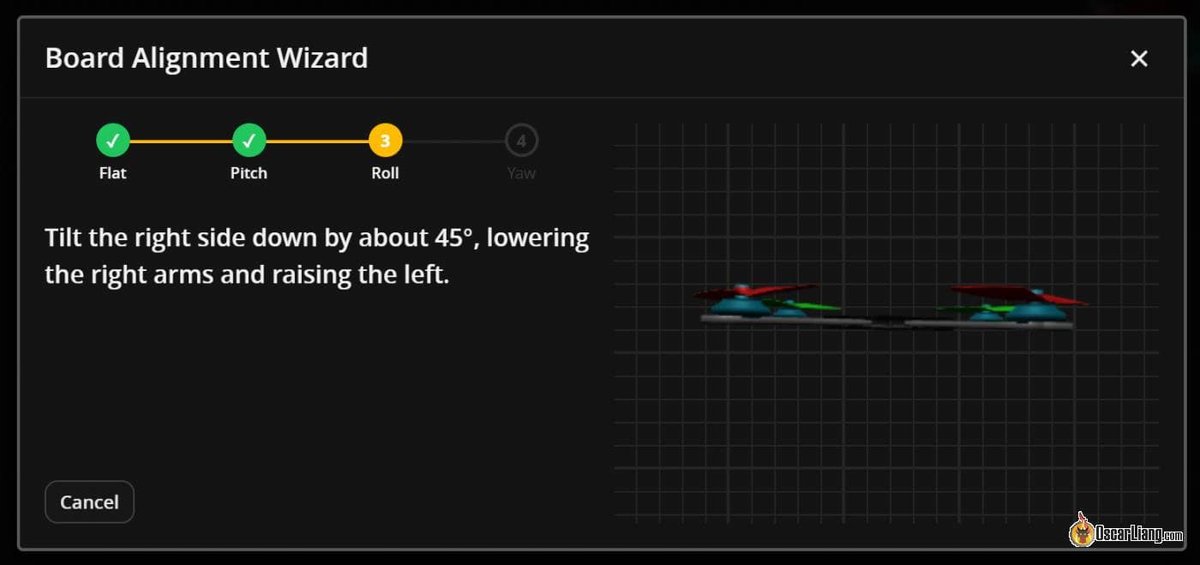
Шаги мастера: ровное положение, тангаж, крен, рыскание
Просто следуйте инструкциям на экране:
- Поставьте квадрокоптер на ровную горизонтальную поверхность камерой от себя.
- Начните наклонять квадрокоптер по оси тангажа (pitch), то есть опустите нос вниз.
- Верните квадрокоптер в горизонтальное положение.
- Наклоните квадрокоптер по оси крена (roll), то есть на бок.
- Снова верните его в горизонтальное положение.
- Поверните квадрокоптер вокруг оси рыскания (yaw).
Betaflight измеряет, как акселерометр реагирует на эти движения, и автоматически вычисляет нужную ориентацию платы.
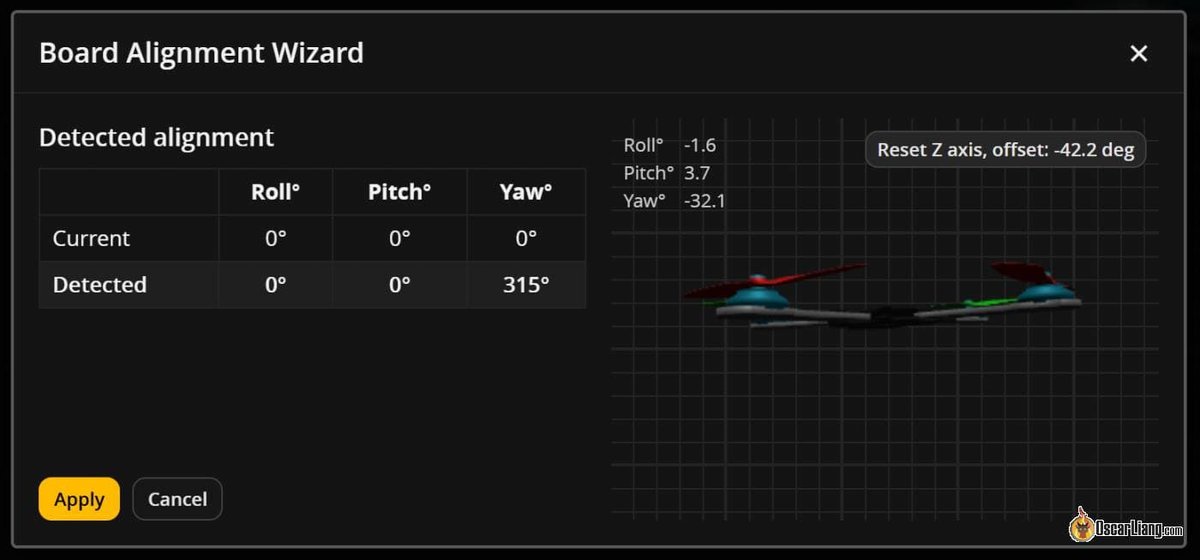
Мастер закончил расчёт — осталось применить результат
Когда мастер закончит, нажмите Apply.
Вот и всё.
Проверьте перед полётом#
Хотя мастер рассчитывает ориентацию за вас, всегда проверяйте результат, прежде чем ставить пропеллеры.
Проверка ориентации на вкладке Setup по 3D-модели
В конфигураторе перейдите на вкладку Setup с 3D-моделью квадрокоптера и подвигайте сам квадрокоптер.
Опустите и поднимите нос, наклоните влево и вправо, поверните квадрокоптер вокруг оси рыскания.
Если модель движется не в ту сторону — не летайте. Запустите мастер ещё раз и проверьте настройку.
Заключение#
Мастер ориентации полётного контроллера — отличное дополнение к Betaflight. Опытным сборщикам он экономит время, а новичкам избавляет от ещё одного запутанного шага при настройке нового FPV-дрона.
Вместо того чтобы вручную высчитывать смещения по Roll, Pitch и Yaw, вы просто двигаете квадрокоптер, как просит мастер, и Betaflight сам определяет ориентацию.
Только помните: прежде чем ставить пропеллеры и летать, всегда проверяйте, что 3D-модель движется правильно.