Собираем настенного робота размером с ладонь: один бесколлекторный мотор создаёт присасывающую силу 360 г, управление через веб-сервер ESP32, корпус жука напечатан на 3D-принтере.
Робот-жук на ESP32, который ползает по стенам и потолку
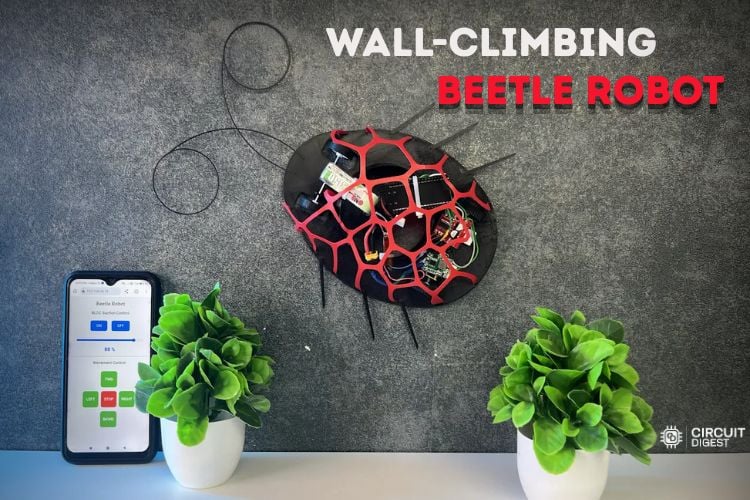
Собираем настенного робота размером с ладонь: один бесколлекторный мотор создаёт присасывающую силу 360 г, управление через веб-сервер ESP32, корпус жука напечатан на 3D-принтере.
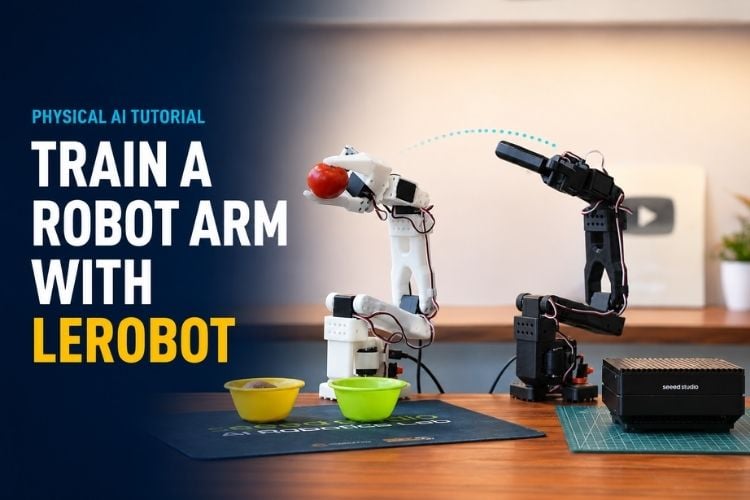
Полный цикл обучения с имитацией: настройка и калибровка SO-ARM101, телеуправление, запись 120 демонстраций, обучение политики ACT на Jetson Orin NX и проверка на реальном роботе.
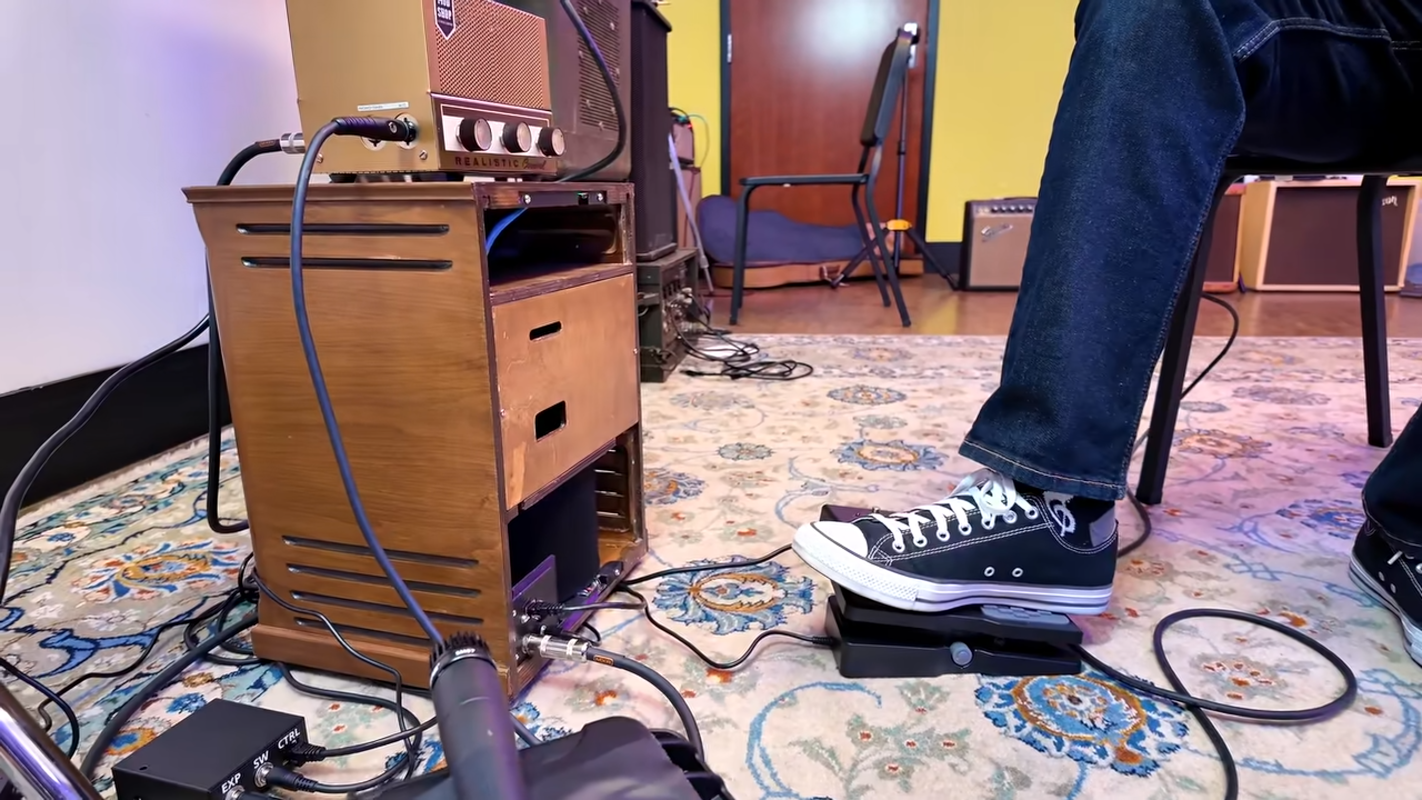
Семь самых интересных самоделок недели: уменьшенный вращающийся динамик Leslie, шагающий робот на Jetson, открытое КВ-радио с декодером SSTV, 21-граммовый спутник и добыча воды из тумана высоким напряжением.
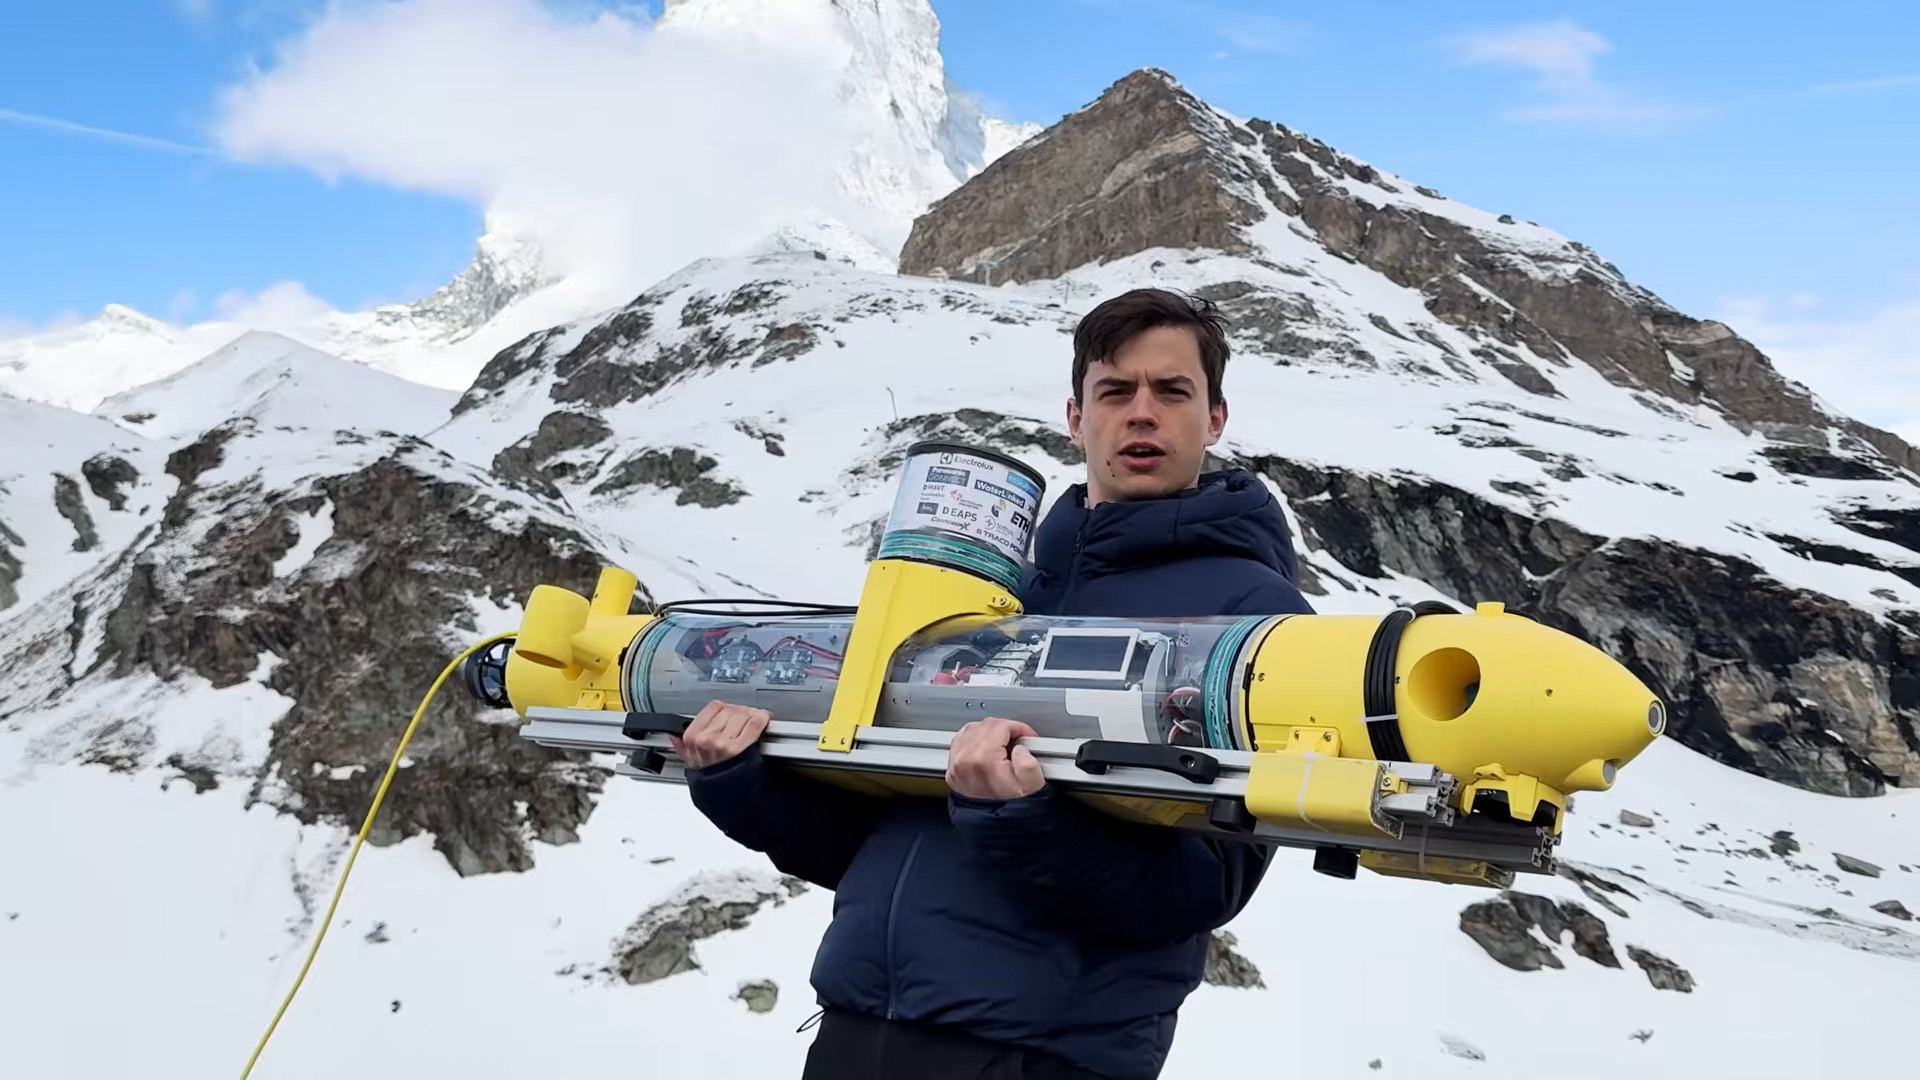
Студенты ETH Zurich собрали автономный подводный аппарат, который измеряет толщину льда на замёрзших озёрах снизу — безопаснее и точнее, чем сверлить лунки. Шесть двигателей и шесть степеней свободы, процессор NVIDIA Jetson, GPS в радоме и акустическое позиционирование SBL. И честный рассказ о том, почему сонар пришлось заменить на измерение давления.
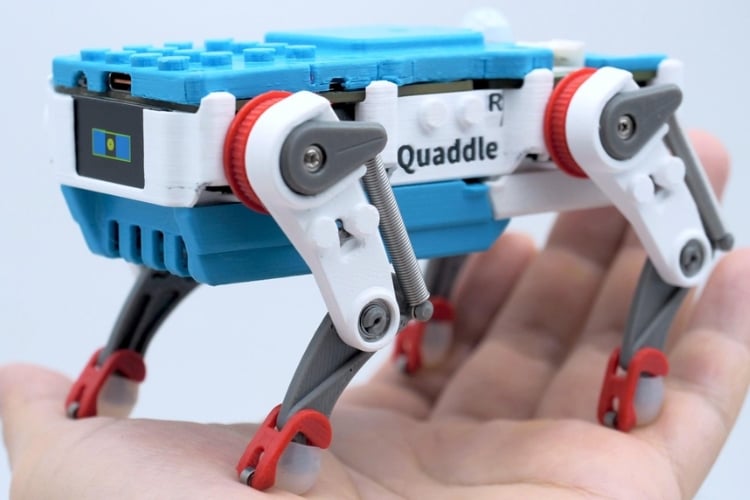
Petoi (авторы наборов Bittle и Nybble) открыла ранний доступ к Quaddle — четвероногому роботу всего на четырёх сервах, который умеет шагать, двигаться боком и разворачиваться на месте. Прошивка на открытой OpenCat, гнездо под Raspberry Pi Zero и поддержка Arduino/ESP32.