Собираем настенного робота размером с ладонь: один бесколлекторный мотор создаёт присасывающую силу 360 г, управление через веб-сервер ESP32, корпус жука напечатан на 3D-принтере.
Робот-жук на ESP32, который ползает по стенам и потолку
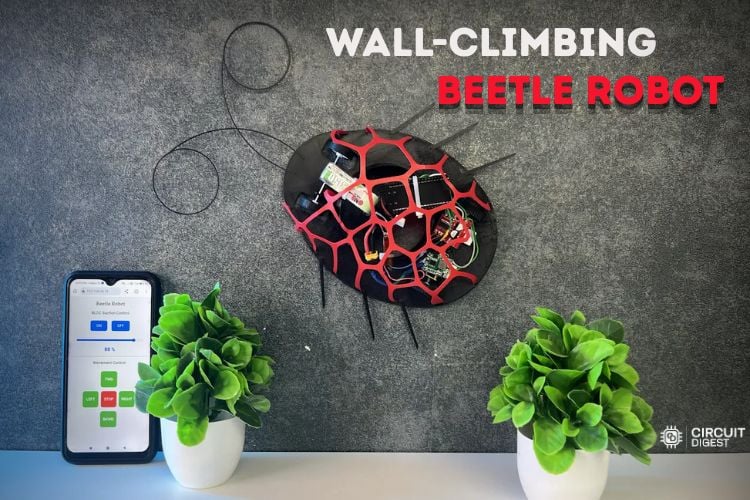
Собираем настенного робота размером с ладонь: один бесколлекторный мотор создаёт присасывающую силу 360 г, управление через веб-сервер ESP32, корпус жука напечатан на 3D-принтере.
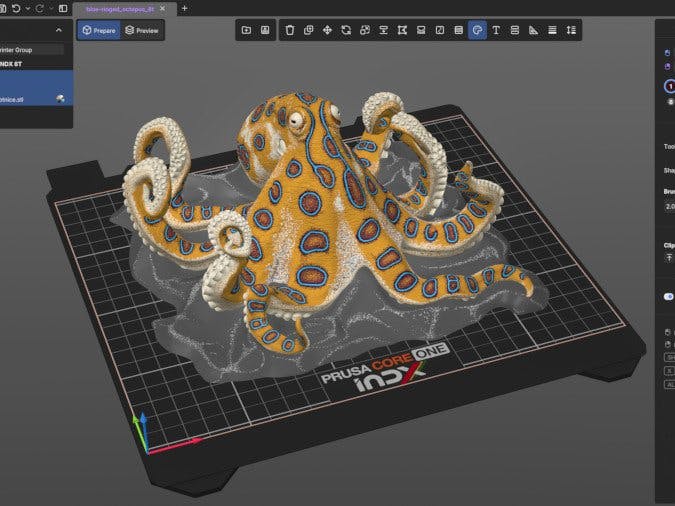
Что вышло за неделю: полностью переписанный PrusaSlicer 3.0, новые Cortex-M4F от Artery, плата Arduboy Jr за $29, 3D-принтер с четырьмя головами, настольный лазер и адаптер GPIB с PoE.
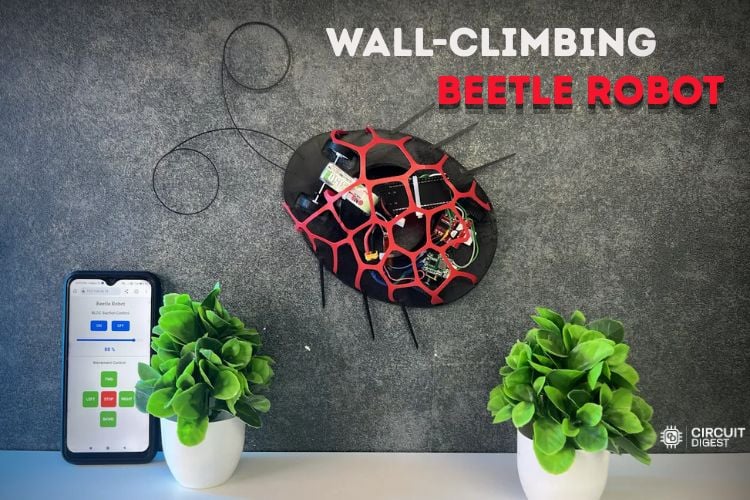
Никаких присосок и магнитов: бесколлекторный мотор с винтом откачивает воздух из-под корпуса, и 104-граммовый робот держится на вертикальной стене с усилием 360 граммов. Разбираем схему, механику и код.
Как с помощью компилятора Zig собрать busybox под MIPS и вернуть себе привычные Unix-утилиты на закрытом 3D-принтере.